Tork Kontrolü Açıklaması: BLDC Motor Kontrol Cihazı Seçimi için Pratik Bir Kılavuz
Elektrikli bir motosikletin dik bir rampada yolcu taşırken bekleme pozisyonunu hayal edin. Hız kontrol cihazı düşük bir hedef hızı korur, ancak gaz kelebeğinin küçük bir sesi kontrollü bir fırlatmayı şiddetli bir sarsıntıya dönüştürebilir. Şimdi bir teslimat robotunun biraz fazla dar bir kapı aralığından geçtiğini hayal edin. Kontrolör tam akımda itmeye devam ederse dişli kutusu darbeyi emer. Her iki durum da, motorun hızı veya konumundan ziyade ürettiği dönme kuvvetini düzenleyen çalışma modu olan tork kontrolü ile çözülür.
Bu makale elektrikli motosikletler, robot şasileri, elektrikli ATV'ler, UTV'ler ve dıştan takma motorlar için fırçasız motor kontrol cihazlarını değerlendiren mühendisler ve OEM proje ekipleri için yazılmıştır. Bir BLDC veya PMSM sürücüsünde tork kontrolünün aslında ne anlama geldiğini, kontrol ünitesinin bunu nasıl başardığını ve gerçek dünyadaki operasyonda torkun yumuşak ve duyarlı hissedilip hissedilmeyeceğini hangi spesifikasyonların belirlediğini açıklayacağız.
Tork Kontrolü Aslında Ne Demektir?
Tork kontrolü, motora iletilen akımı, şaft torkunun sürücü, sürücü veya hareket kontrol cihazı tarafından verilen komutu takip edeceği şekilde düzenler. Hedef hız tutmaz. Rotor pozisyonunu tutmaz. Motor, uygulanan torktan ve mile bağlı yükten kaynaklanan hızı üretir.
Basit bir karşılaştırma yardımcı olur. Bir el arabasını ittiğinizde kollarınız kuvvet uygular ve araba, yuvarlanma direncine ve eğime karşı kuvvetin ürettiği hızda hareket eder. Kollarınız tork kontrolü yapıyor. Bunun yerine arabanın hızını kilitlediyseniz, bu hız kontrolü olacaktır.
| Kontrol modu | Düzenlenmiş değişken | Tipik komut kaynağı | Birincil kullanım durumları |
|---|---|---|---|
| Hız kontrolü | Motor devri | Gaz kelebeği, potansiyometre, CAN ayar noktası | Seyir operasyonu, konveyörler, fanlar, pompalar |
| Pozisyon kontrolü | Rotor açısı | Kodlayıcı geri bildirimi, adım veya yön darbeleri | Direksiyon, valfler, robotik bağlantılar |
| Tork kontrolü | Motor akımı ve dolayısıyla tork | Analog giriş, CAN tork komutu, pedal | Çekiş, gerdirme, kuvvetle sınırlı hareket |
Tork kontrolü aynı zamanda koruyucu bir fonksiyondur. 15 Nm'yi aşmayacak şekilde programlanmış bir kontrolör, sürücü talep etse bile 20 Nm çıkışı sağlamayacaktır. Gevşek çakıl üzerinde tekerlek kayması, tıkalı bir aktüatör veya kısmen tutukluk yapan bir yatak artık doğrudan aktarma organlarında gerilime yol açmıyor. Tork sınırlamanın hareket sistemlerinde bir güvenlik fonksiyonu olarak sıklıkla kullanılmasının nedeni budur.
Fırçasız Bir Kontrol Cihazı Kontrollü Torku Nasıl Sağlar?
Fırçasız bir DC motorda veya sabit mıknatıslı senkron motorda tork, karesel eksendeki armatür akımıyla orantılıdır. Bu nedenle tork kontrolü akım kontrolüdür. İyi tasarlanmış bir kontrolör faz akımlarını ölçer, tork üreten bileşeni tork komutuyla karşılaştırır ve hatayı azaltmak için invertör anahtarlama düzenini ayarlar. Bu iç akım döngüsü, tork kontrolünün gerçekte yaşadığı yerdir.
Alan Odaklı Kontrol ve Akım Döngüsü
Genellikle FOC olarak adlandırılan alan odaklı kontrol, ölçülen üç fazlı akımları dönen bir referans çerçevesinde iki bileşene dönüştürür: d ekseninde bir mıknatıslama bileşeni ve q ekseninde tork üreten bir bileşen. Kontrolör, q ekseni akımına istenen torkla eşleşmesi için komut verir ve yüzeye monte PMSM için d ekseni akımını sıfıra yakın tutar. Bu akım döngüsünün bant genişliği, tork düzeltmelerinin ne kadar hızlı gerçekleşeceğine karar verir. 10 ila 20 kHz'de güncellenen bir döngü, yük değişikliklerine birkaç milisaniyede tepki verir; bu, istikrarlı bir gezinme ile düşük hızda kekemelik hareketi arasındaki farktır. FOC merkezi bir nedendir kalıcı mıknatıslı senkron motor teknolojisi gelişmeye devam ediyor çekiş uygulamaları için: aynı donanım, yalnızca yazılım değişiklikleriyle daha yumuşak tork, daha yüksek verimlilik ve rejeneratif frenleme sağlar.
Sensör Geri Bildirimi ve Sensörsüz Çalışma
Tork kontrolünün kalitesi büyük ölçüde rotor konumu geri bildirimine bağlıdır. Hall sensörleri kaba, 60 derecelik çözünürlük sağlar; bu, trapezoidal komütasyon için yeterlidir, ancak düşük hızda düzgün tork için yeterli değildir. Kodlayıcılar ve çözümleyiciler sürekli rotor açısı sağlayarak FOC'nin durma yakınında bile hassas torku tutmasına olanak tanır. Sensörsüz algoritmalar, rotor konumunu arka EMF'den tahmin eder, bu da sensör maliyetini ortadan kaldırır ancak geri EMF'nin olmadığı sıfır hızda tam torku koruyamaz. Çoğu üretim sürücüsü hibrit bir strateji kullanır: sensör tabanlı başlatma ve birkaç yüz devir/dakikanın üzerinde sensörsüz çalışma.
Faz akımı algılama da aynı derecede önemlidir. Düşük taraf şönt dirençleri ucuzdur ancak gürültüye duyarlıdır; entegre faz sensörleri daha maliyetlidir ve düşük akımlarda daha temiz ölçüm sağlar. Örnekleme frekansı ve akım sinyalinin filtrelenmesi, şaftta görülen pratik tork dalgalanmasını ayarlar; dolayısıyla veri sayfasındaki tork değerleri, kontrol cihazında kullanılan algılama mimarisiyle birlikte okunmalıdır.
Gerçek Uygulamalarda Tork Kontrolü Neden Önemlidir?
Tork kontrolü, elektrikli mobilite ve robot bilimindeki her önemli uygulama kategorisinde ölçülebilir davranışı değiştirir.
- Elektrikli motosikletler. Yokuşlarda kontrollü kalkış, ıslak asfaltta tekerlek kaymasını önleme ve yumuşak bir rampada negatif tork uygulayan rejeneratif frenleme. Tork sınırları olmadığında, sürücü gaz kelebeğini çevirdiğinde motor şiddetli bir şekilde devreye girebilir.
- Robot şasisi. Tork sınırlama, çarpışmalar sırasında dişlileri ve motorları korur. Otonom bir mobil robot beklenmedik bir engele doğru hareket ettiğinde, kontrol ünitesi aktarma organlarına tam güç sağlamak yerine akımı kapatır.
- Elektrikli ATV'ler ve UTV'ler. Engebeli arazide düşük hızda gezinme, hassas düşük tork çıkışı gerektirir. Hız kontrollü bir sistem, tekerlekler çekişi kaybedip yeniden kazandığında yükselme eğilimi gösterir.
- Elektrikli dıştan takma motorlar. Akıntıya ve rüzgara karşı sürekli baskı, kontrolörün yük değişikliklerine hız döngüsünden daha hızlı yanıt vermesini gerektirir.
motor sürücü ürünlerinin çoklu senaryo uyarlaması tam olarak bu talebi yansıtıyor: bir kontrolör platformu, küçük robot tekerleklerinden büyük ATV aktarma organlarına kadar çok çeşitli tork komutlarını yönetmelidir.
Tork Kalitesini Belirleyen Temel Özellikler
Torka duyarlı bir uygulama için kontrol cihazı tedarik ederken, sürekli akım değeri ve tepe akımı yalnızca başlangıç noktasıdır. Aşağıdaki spesifikasyonların tork davranışı üzerinde çok büyük bir etkisi vardır.
- Mevcut döngü güncelleme hızı. Tipik olarak 10 ila 20 kHz arasındaki daha yüksek bir güncelleme hızı, tork komutu değişikliği ile şaft üzerindeki gerçek tork değişikliği arasındaki gecikmeyi kısaltır.
- PWM frekansı. Daha yüksek bir anahtarlama frekansı, akım dalgalanmasını ve duyulabilir gürültüyü azaltır ancak anahtarlama kayıplarını artırır. Sessiz çalışmayı hedefleyen kontrolörler her ikisini de dengeleyen bir frekans seçer.
- Akım algılama çözünürlüğü ve gürültü. smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Tork dalgalanması. Düşük tork dalgalanması, robot eklemleri ve pervaneler için önemli olan, düşük hızda dönüşün düzgün olmasını sağlar.
- Aşırı yükleme yeteneği. Yokuşta kalkışlar ve engellerin aşılması için geçici tork tepe noktaları genellikle sürekli değeri aşar. Aşırı yük eğrisini gerçek görev döngüsüne göre kontrol edin.
- rmal behaviour. Sürdürülebilir tork, kontrolörün termal tasarımı tarafından ayarlanır. Erken kısılan bir kontrol cihazı, uzun süreli çalışma sırasında mevcut torku sessizce azaltacaktır.
Bileşen kalitesi sayıların ötesinde önemlidir. Tork kontrollü bir sürücü, faz akımını saniyede yüzlerce kez değiştirir ve konektörler veya lehim bağlantılarındaki herhangi bir aralıklı direnç, tork gevezeliğine dönüşen akım ölçüm gürültüsü olarak görünür. Bu nedenle donanımın malzeme kalitesi yalnızca bir pazarlama iddiası değil, meşru bir mühendislik spesifikasyonudur.
Ayrıca prototip testi sırasında veri sayfasındaki tork dalgalanma rakamlarının gerçek motorla doğrulanması da faydalı olacaktır. Üreticiler tork dalgalanmasını üretim çerçevesine, belirli bir sargı endüktansına veya bir projenin kullanmayı planladığı PWM frekansına uymayabilecek kontrollü koşullar altında ölçer. Çeşitli hız noktalarında torku kaydeden kısa bir tezgah testi, daha sonra sahada şikayet haline gelen sorunların çoğunu ortaya çıkaracaktır.
Kontrol Cihazını Motor ve Görev Döngüsüyle Eşleştirme
Tork kontrol performansı bir sistem özelliğidir, tek başına bir kontrol cihazı özelliği değildir. Akım döngüsü motor sargı endüktansına ve direncine göre ayarlanır. Aynı denetleyiciyi farklı parametrelere sahip bir motora bağladığınızda tork tepkisi salınımlı veya yavaş hale gelebilir. Bu nedenle sistem tasarımının bir parçası olarak kontrol ünitesini ve motoru eşleştirmek, herhangi bir bileşeni tek başına seçmekten daha önemlidir.
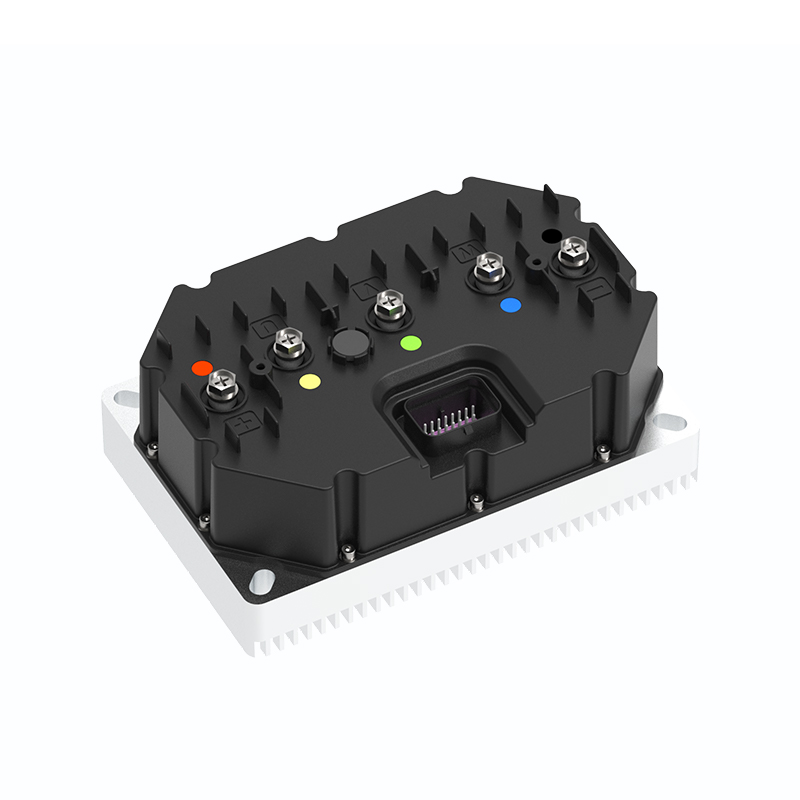
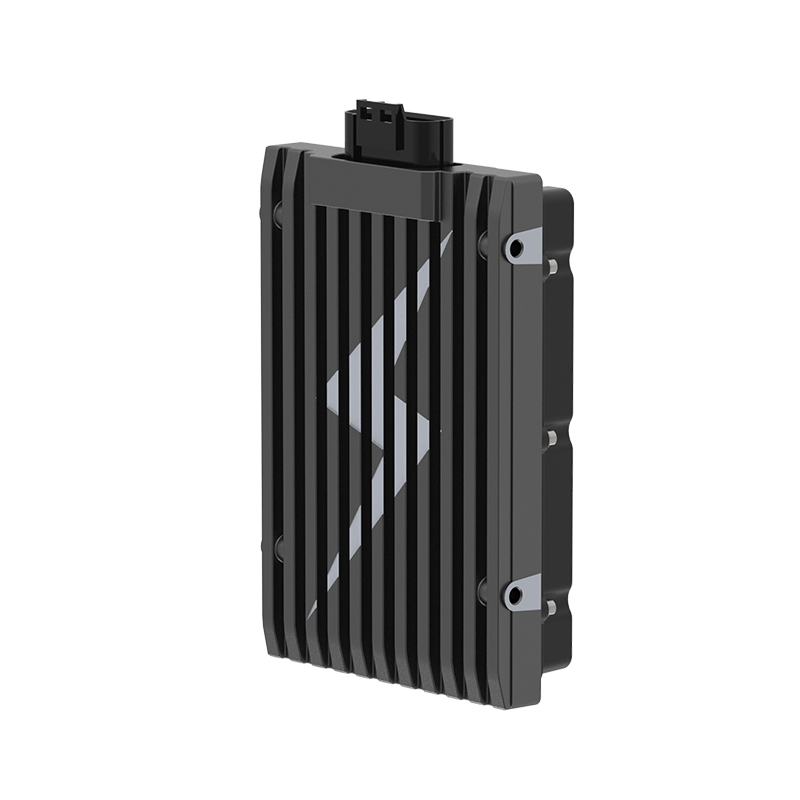
Hızlı tork tepkisi gerektiren uygulamalar için R5-2215 hızlı tepki veren fırçasız DC motor kontrol cihazı Tork komutu ile mekanik şaft torku arasındaki gecikmeyi en aza indirecek şekilde tasarlanmıştır. Şehir içi elektrikli motosikletler gibi verimliliğe duyarlı platformlar için A4-2313 yüksek verimli fırçasız DC motor kontrol cihazı Elektrik kayıplarını azaltırken torku hassas bir şekilde tutar. Dinamik tork talepleri olan yüksek voltajlı, yüksek güçlü mimariler için, T serisi yüksek performanslı motor kontrolörü ATV'lerin, UTV'lerin ve daha büyük robot platformlarının genellikle gerektirdiği daha geniş kapsamı kapsar.
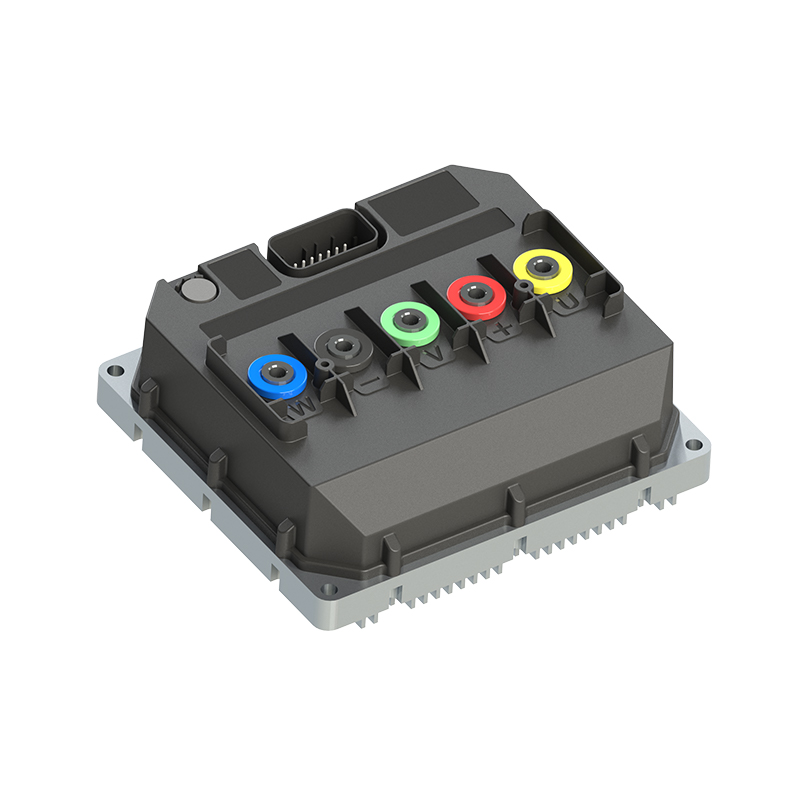
 T Serisi Yüksek Performanslı Motor Kontrol Cihazları Tedarikçiler, Fabrika APT - T300 T400 T500 T720 T1000 T1400 T1800 Kalıcı Mıknatıslı Senkron Motor Kontrol Cihazları Fabrikası, T Serisi Yüksek Performanslı Motor Kontrol... Ürünü Görüntüle →
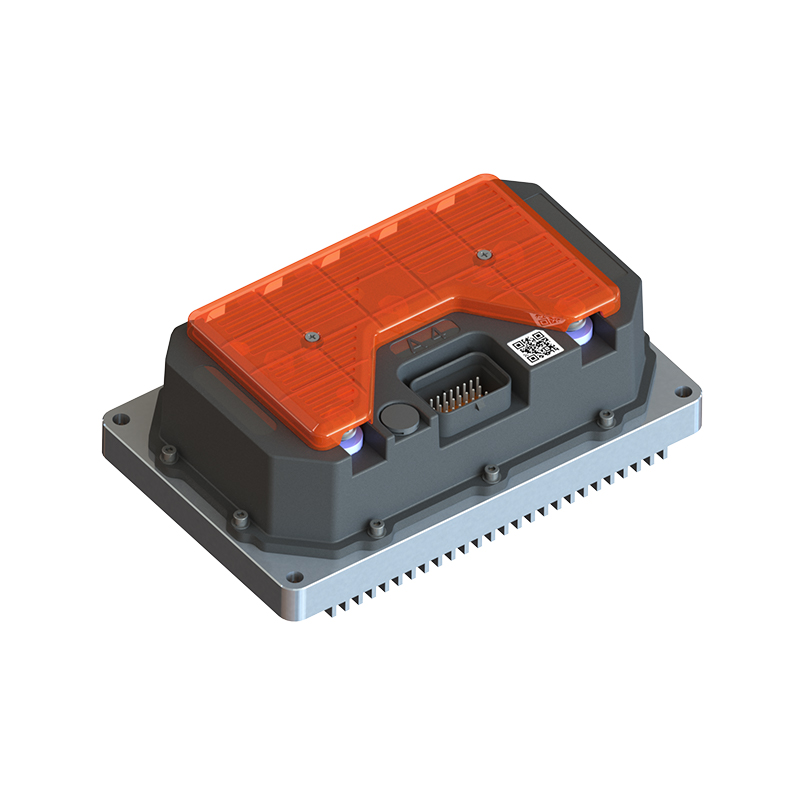
 A4 Yüksek Verimli Fırçasız DC Motor Kontrol Cihazı Tedarikçiler, Fabrika - Şangay A APT, A4 Yüksek verimli Fırçasız DC Motor Kontrol Cihazı Tedarikçileri ve Toptan Satış A4 Yüksek verimli Fırçasız DC Motor Kontrol Cihazı Fabrikasıdır ... Ürünü Görüntüle →
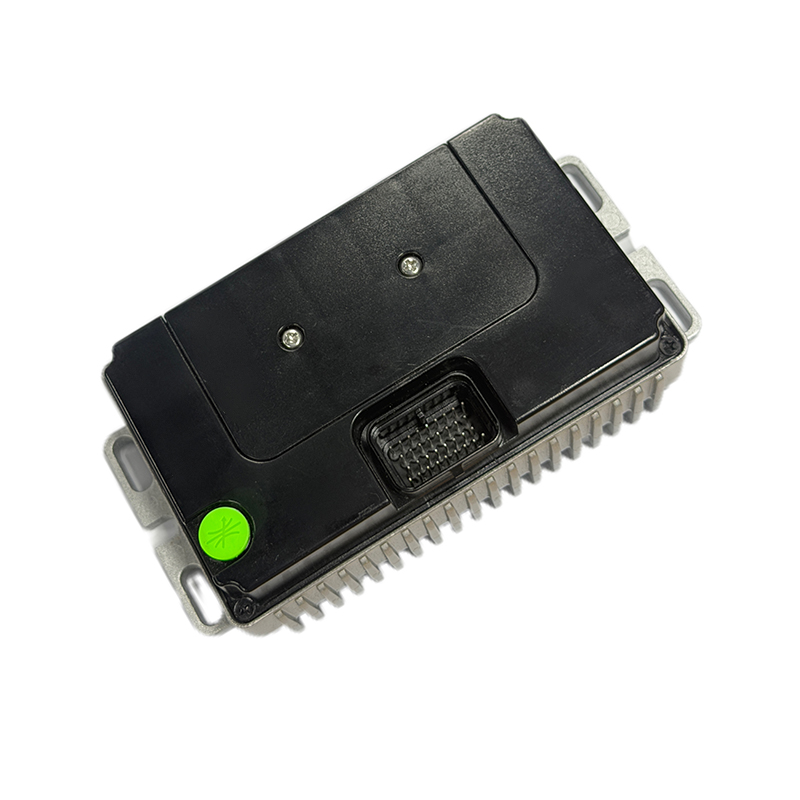
 R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Tedarikçiler, Fabrika - Şangay APT APT, R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Tedarikçileri ve Toptan Satış R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Fabrikasıdır. Ürünü Görüntüle →
Yazılım burada merkezi bir rol oynuyor. Tork rampası şekillendirme, akım döngüsü ayarlama ve arıza davranışı ürün yazılımında yapılandırılır; böylece aynı donanım bir kargo e-bisikleti, tekerlekli sandalye veya deniz taşıtları için ayarlanabilir. Tork yönetiminin yazılıma geçişi, bu konuyla ilgili ayrıntılı bir makalenin temalarından biridir. modern motor kontrol cihazlarında yazılımın rolü .
Sonuç
Tork kontrolü tek bir bileşen veya algoritma değildir. Akım algılama zinciri, rotor konumu geri bildirimi, geçerli döngü yazılımı, invertör aşaması ve fiziksel konnektör kalitesi üzerinden çalışır. Elektrikli araçlar ve mobil makineler üreten OEM'ler için, torku sorunsuz bir şekilde düzenleme yeteneği, ürünün gerçek yükler altında öngörülebilir ve rafine olup olmadığını belirler. Denetleyici seçimi aşamasında mevcut döngü bant genişliğini, tork dalgalanmasını, aşırı yük davranışını ve yazılım yapılandırılabilirliğini değerlendirmek, projenin ilerleyen aşamalarında sürülebilirliğin yeniden yapılandırılmasını önlemenin en doğrudan yoludur.
SONRAKİ:Geri Elektromotor Kuvveti Açıklandı: EMF, Motor Kontrol Cihazı Tasarımını Nasıl Şekillendiriyor?
İşbirliğiyle ilgileniyor musunuz veya sorularınız mı var?
olarak Özel Kalıcı Mıknatıslı Senkron Motor Kontrol Cihazları Üreticileri ve Çin'de Kalıcı Mıknatıslı Motor Kontrolörleri Tedarikçileri, Kalıcı mıknatısın tahrik kontrolüne odaklanmak senkron motorlar ile güvenli ve yeterli bir Seyahat araçlarının elektrifikasyonu için güç kaynağı.
- [email protected]
- +86-170 9191 9800
- Oda 123A, No. 1000 Ziyue Yolu, Minhang Bölgesi, Şanghay, Çin
Telif hakkı © Shanghai APT Power Technology Co., Ltd.All rights reserved