Motor Kontrol Algoritmaları: Altı Adımlı, FOC ve Sensörsüz Yöntemlerin Açıklaması
Teknik özellikler sayfası size bir motor kontrol cihazının 48 V ve 60 A'yı idare ettiğini söyleyebilir ancak yürüme hızında motorun nasıl ses çıkardığını, robot şasinizin ne kadar tork dalgalanması hissedeceğini veya motorun dik bir yokuşta hala çekilip çekilemeyeceğini söylemez. Bu davranışlara, donanım yazılımına gömülü motor kontrol algoritması tarafından karar verilir. Fırçasız DC (BLDC) ve sabit mıknatıslı senkron motor (PMSM) kontrolüne üç aile hakimdir: altı adımlı komutasyon, alan odaklı kontrol (FOC) ve sensörsüz gözlemci yöntemleri. Çoğu yeni araç ve otomasyon programı için, sensörsüz gözlemciye sahip FOC pratik varsayılandır; altı adım ise basit yükler için düşük maliyetli bir seçim olmaya devam etmektedir. Aşağıdaki bölümlerde bu algoritmaların nasıl farklılaştığı ve bir denetleyici seçtiğinizde bu farkın ne anlama geldiği açıklanmaktadır.
Motor Kontrol Algoritmaları Gerçekte Ne Yapar?
Her motor kontrol algoritması aynı temel döngüyü çalıştırır. Rotor konumunu okur veya tahmin eder, ölçülen faz akımlarını komut verilen tork veya hız ile karşılaştırır, bu hatayı kapatan gerilim vektörlerini hesaplar ve güç aşamasını korurken bunları invertöre uygular. Algoritma ayrıca rampa oranlarını, akım sınırlarını, rejeneratif frenlemeyi ve arıza tespitini de yönetir.
Algoritma seçimi tork düzgünlüğü, akustik gürültü, verimlilik ve dinamik tepki için tavanı belirler. Güçlü bir mikro denetleyici, kötü yapılandırılmış bir kontrol döngüsünü düzeltemez ve basit bir algoritma, zorlu bir araç uygulamasında normalde iyi olan bir denetleyicinin kaba görünmesine neden olabilir.
Günümüzde Kullanılan Ana Algoritma Aileleri
Altı Adımlı (Yamuk) Komutasyon
Altı adımlı komutasyon, üç motor fazından ikisine aynı anda enerji verir ve altı anahtarlama durumundan geçer. Uygulaması basittir, çok az işlemci süresi kullanır ve Hall sensörleriyle doğal olarak çalışır. Dezavantajı ise her bir değişim noktasında tork dalgalanması ve düşük hızda duyulabilen gürültüdür. Pürüzsüzlüğün fiyattan daha az önemli olduğu pompalar, fanlar ve düşük maliyetli çekiş tahrikleri için altı adım hala makul bir seçimdir.
Saha Odaklı Kontrol
Alan odaklı kontrol, stator akımını iki bağımsız bileşen olarak ele alır: biri tork üreten ve diğeri manyetik alanı kontrol eden. Clarke ve Park dönüşümlerinden sonra iki PI kontrolörü bu bileşenleri düzenler ve uzay vektör modülasyonu sonucu tekrar üç fazlı gerilimlere dönüştürür. FOC, hareketsiz durum da dahil olmak üzere tüm hız aralığında neredeyse sabit tork, düşük gürültü ve yüksek verimlilik sunar.
FOC, altı adımdan daha fazla hesaplamaya ihtiyaç duyar, ancak bu artık modern mikrokontrolörler için bir kısıtlama değildir. Elektrikli motosikletler, robot sürücüleri, deniz dıştan takmalı motorları ve öngörülebilir tork gerektiren çoğu uygulama için varsayılan değerdir.
Sensörsüz Gözlemciler
Sensörsüz algoritmalar, ayrı bir konum sensörü yerine ölçülen voltaj ve akımlardan rotor konumunu tahmin eder. Geri EMF algılama en basit yaklaşımdır ve birkaç yüz rpm'nin üzerinde çalışır. Kayar modlu gözlemci, parametre hatasına ve ölçüm gürültüsüne karşı dayanıklılık sağlar. Genişletilmiş bir Kalman filtresi, bozulma altında doğru tahminler sağlar ancak dikkatli ayarlama gerektirir. Yüksek frekanslı enjeksiyon, motorun manyetik belirginliğini harekete geçirerek sıfır ve çok düşük hızda konum bilgisi verir.
Pratikteki ödünleşim maliyet, düşük hız kapasitesi ve bozulmanın engellenmesi arasındadır. Hall sensörlerinin ve kodlayıcı kablolarının çıkarılması maliyeti azaltır ve güvenilirliği artırır; ancak yalnızca görev döngüsü, tahmincinin işini yapmasına izin verirse.
Skaler V/Hz Kontrolü
Skaler kontrol, gerilim ve frekans arasında sabit bir oran tutar ve çoğunlukla AC endüksiyon motorlarında kullanılır. Basittir ve konum geri bildirimine ihtiyaç duymaz ancak tork tepkisi zayıftır. Kompakt araç aktarma organlarında daha az sıklıkla görülür çünkü bu sistemler, FOC veya altı adımın daha iyi sonuçlar verdiği BLDC veya PMSM motorlarını kullanır.
Algoritmaların Uygulamaya Göre Karşılaştırılması
Farklı görev döngüleri farklı algoritmaları destekler. Elektrikli bir motosiklet, zamanının çoğunu birkaç yüz devir/dakikanın üzerinde geçirir; bu nedenle, arka EMF tahminli sensörsüz FOC, seyir performansına zarar vermeden maliyeti azaltır; yokuşta kalkışlar ve düşük hızlı manevralar tasarımcıları Hall sensörlerine doğru itiyor. Bir robot şasisinin hassas bir şekilde ileri ve geri gitmesi gerekir; bu da bir konum sensörü veya yüksek frekanslı enjeksiyon gerektirir. Platform bir teslimat robotu veya mobil manipülasyon üssü olduğunda, hızlı tepki veren fırçasız DC motor kontrolörü gecikmeli hisseden bir sürücü ile komutu hemen takip eden bir sürücü arasındaki fark olabilir.
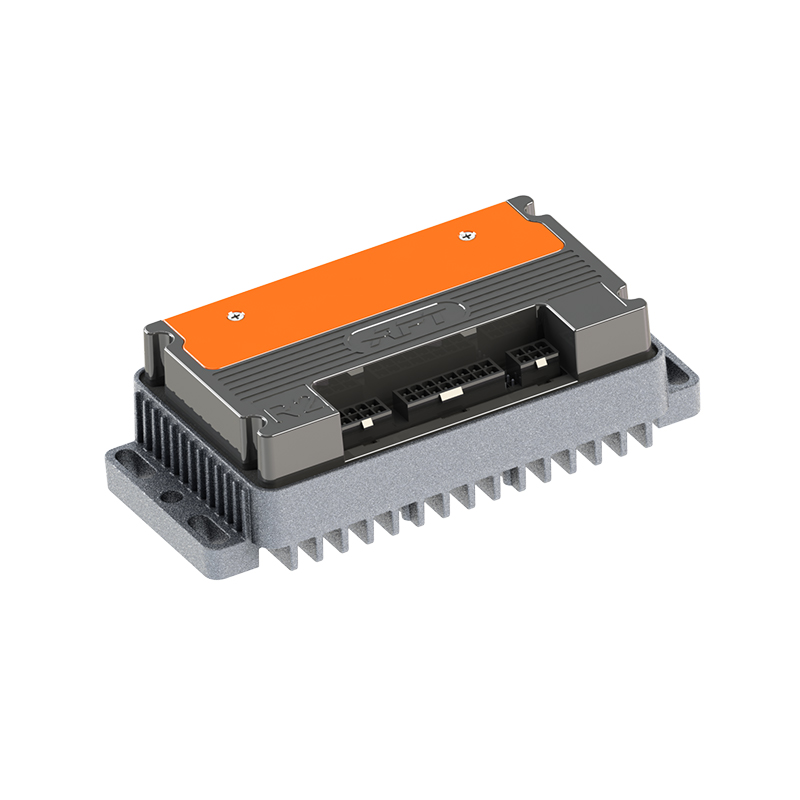
 R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Tedarikçiler, Fabrika - Şangay APT APT, R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Tedarikçileri ve Toptan Satış R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Fabrikasıdır. Ürünü Görüntüle →
Bir deniz dıştan takmalı motoru saatlerce sabit bir hızda çalışır, bu nedenle verimlilik ve termal stabilite, geçici yanıttan daha önemlidir. Bir ATV veya UTV, engebeli arazide ani yük değişiklikleri görür, bu da sağlam bir gözlemciyi ve cömert bir mevcut tavan boşluğunu destekler. Aşağıdaki tablo ortak değiş-tokuşları özetlemektedir.
| Algoritma | Konum Geri Bildirimi | Tork Dalgalanması | Düşük Hız Davranışı | En Uygun Uygulamalar |
|---|---|---|---|---|
| Altı adımlı komütasyon | Salon sensörleri | Orta | Sensörlerle kabul edilebilir | Pompalar, fanlar, düşük maliyetli çekiş |
| Sensörlü FOC | Salon veya kodlayıcı | Çok düşük | Mükemmel | Elektrikli motosikletler, robotlar, denizcilik |
| FOC sensörsüz (geri EMF) | Gerilim ve akım | Düşük | Minimum hızın altında zayıf | E-bisikletler, yüksek hızlı sürücüler |
| FOC sensörsüz (SMO/EKF) | Gerilim ve akım | Düşük | İyi ama ayarlanabilir | ATV, UTV, endüstriyel sürücüler |
| Yüksek frekanslı enjeksiyon | Mevcut yanıt | Düşük | Mükemmel at standstill | Robotlar, servo benzeri görevler |
| Skaler V/Hz | Yok | Yüksek | Uygun değil | AC endüksiyon motorları |
Tabloyu bir karar olarak değil, bir başlangıç noktası olarak ele alın. İyi tasarlanmış bir kontrolör bu boşlukların çoğunu daraltabilir çünkü mevcut döngüsü ve gözlemcisi birlikte ayarlanmıştır. Bu nedenle denetleyici satıcısının gerçek araç görev döngüleriyle ilgili deneyimi, veri sayfasındaki algoritma adı kadar önemlidir.
Algoritma Seçimi Denetleyici Seçimini Nasıl Etkiler?
Algoritma gömülü yazılımda bulunduğundan donanım ve ürün yazılımının birlikte tasarlanması gerekir. MOSFET paralelleme, akımın fazlar arasında ne kadar eşit şekilde bölündüğünü belirler. Akım algılama doğruluğu, FOC akım döngüsü için zemini belirler. Geçit tahrik gücü, anahtarlama kayıplarını ve elektromanyetik girişimi etkiler. Termal tasarım, kontrolörün tepe torku ne kadar süreyle tutabileceğine karar verir. İyi silikonlu ancak kötü ayarlanmış aygıt yazılımına sahip bir denetleyici, tork dalgalanması ve gürültü gösterecektir; Mükemmel donanım yazılımına sahip ancak zayıf akım algılamaya sahip bir denetleyici, hataya neden olur veya gücü düşer. Bu nedenle mühendislik konusuna bu kadar çok dikkat ediliyor modern motor kontrolünde yazılımın rolü .
Aynı mantık motorun kendisi için de geçerlidir. Stator direnci, faz endüktansı ve geri EMF sabiti kontrolörün neleri yapıp neleri yapamayacağını tanımlar. 60 A için derecelendirilmiş bir kontrol cihazı, kötü eşleşen bir motorun verimli çalışmasını sağlamaz ve agresif FOC ayarı, düşük termal kütleye sahip bir motorun aşırı ısınmasına neden olabilir. Doğrulanmış bir motor-kontrol cihazı eşleştirmesinin talep edilmesi sonradan akla gelen bir düşünce değil, satın alma sürecinin bir parçasıdır.
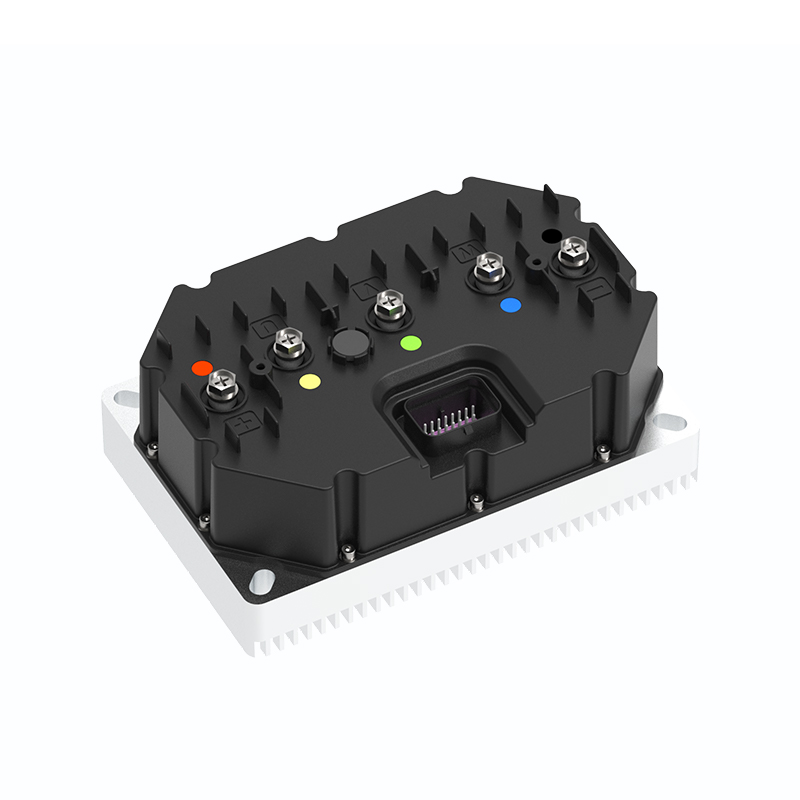
Donanım tarafında, T serisi yüksek performanslı motor kontrolörleri geniş voltajlı FOC donanım yazılımını e-motosikletler, e-ATV'ler ve e-dıştan takmalı motorlara yönelik bir güç aşamasıyla eşleştirin. Bunlar, kontrol algoritmasının ve invertörün aynı evde geliştirildiği, dolayısıyla aygıt yazılımının donanımın sınırlarını bildiği bir tasarımın örneğidir.
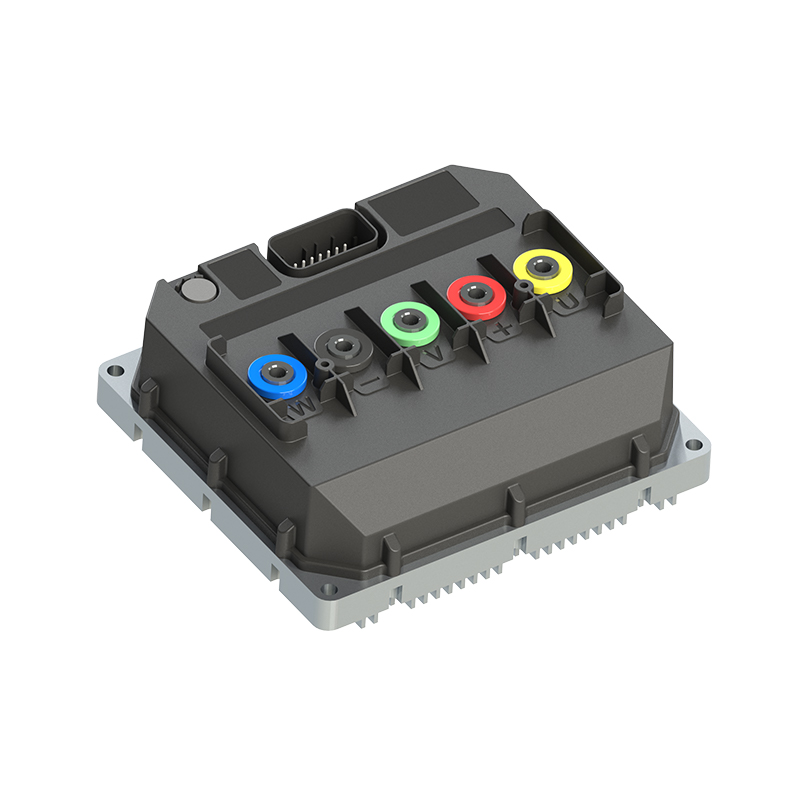
 T Serisi Yüksek Performanslı Motor Kontrol Cihazları Tedarikçiler, Fabrika APT - T300 T400 T500 T720 T1000 T1400 T1800 Kalıcı Mıknatıslı Senkron Motor Kontrol Cihazları Fabrikası, T Serisi Yüksek Performanslı Motor Kontrol... Ürünü Görüntüle →
Motor Kontrol Cihazları İçin Pratik Değerlendirme Kriterleri
Denetleyicileri karşılaştırırken en yüksek akım sayısının arkasına bakın. Aşağıdaki noktalar, kağıt üzerinde çalışan bir denetleyiciyi yolda çalışan bir denetleyiciden ayırır.
- Ürün yazılımının gerçekte hangi algoritmayı çalıştırdığını doğrulayın. Bazı düşük maliyetli kontrolörler FOC reklamı yapar ancak hesaplama sınırlarını gizlemek için yüksek hızda altı adıma geçerler.
- FOC uygulamasının sensörsüz, Hall tabanlı veya değiştirilebilir olup olmadığını kontrol edin. Sensörsüz olması kablolamayı azaltır ancak yüksek frekanslı enjeksiyon olmadan çok düşük hızda zorluk yaşayabilir.
- Mevcut döngünün nasıl ayarlandığını sorun. Farklı faz endüktansına sahip motorlar farklı kazançlar gerektirir ve otomatik ayarlama, açılış sırasında saat tasarrufu sağlar.
- Akım sınırlama, termal değer kaybı ve hata giderme dahil olmak üzere aşırı yük davranışını gözden geçirin. Bu ayrıntılar, aracın güvenli bir şekilde mi duracağına yoksa sürücüyü mahsur mu bırakacağına karar verir.
- Akustik gürültüyü düşünün. Ürün elektrikli bir motosiklet veya insanların yakınında çalışan bir teslimat robotu ise gürültü bir satış noktasıdır. ultra sessiz fırçasız DC motor kontrolörü
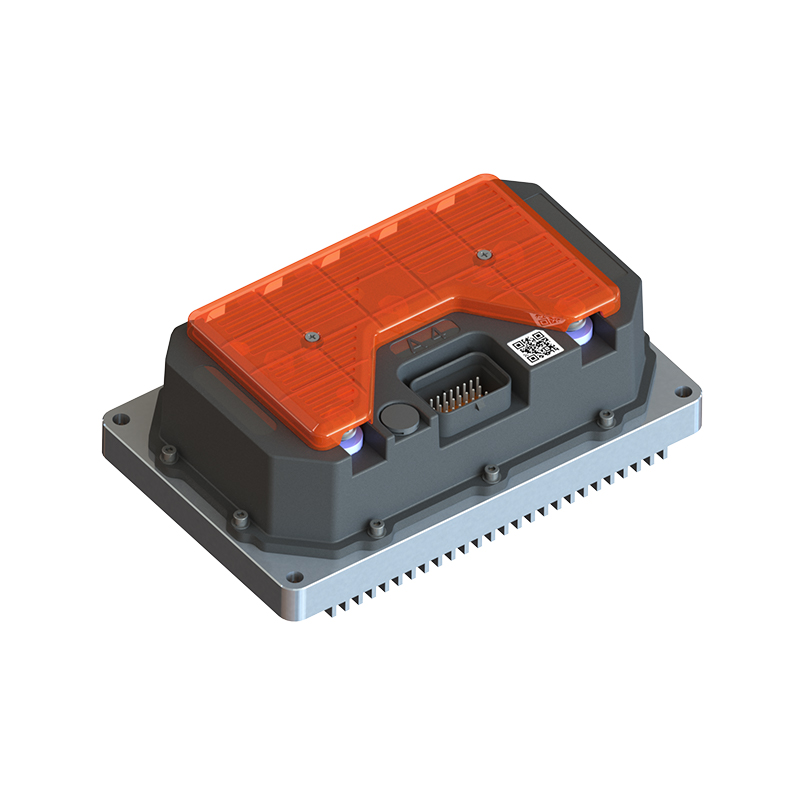
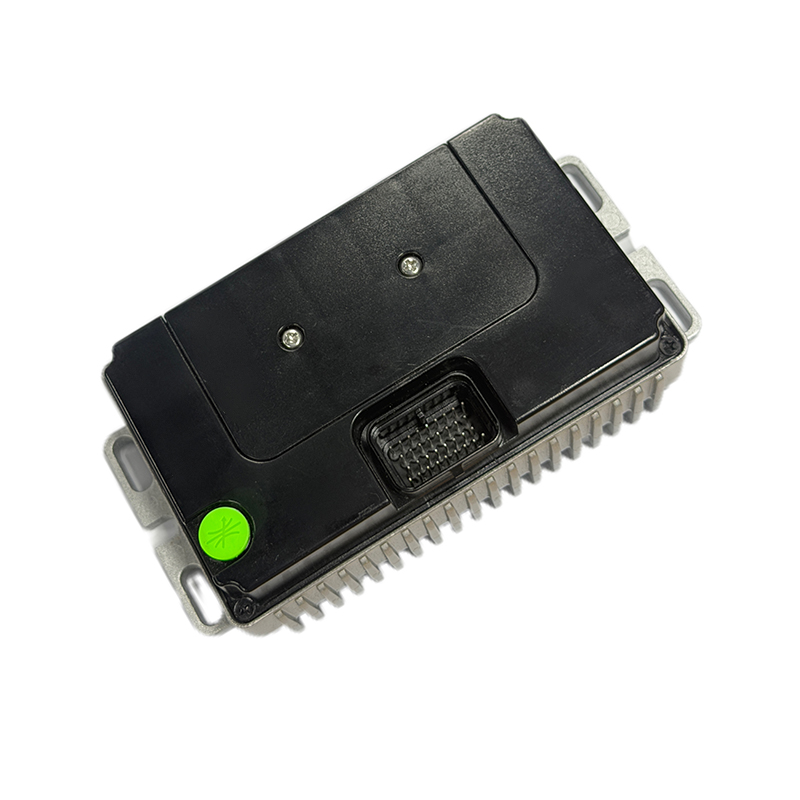
 A6 Ultra Sessiz Fırçasız DC Motor Kontrol Cihazı Tedarikçiler, Fabrika - Şanghay APT P APT, A6 Ultra Sessiz Fırçasız DC Motor Kontrol Cihazı Tedarikçileri ve Çin'deki Toptan A6 Ultra Sessiz Fırçasız DC Motor Kontrol Cihazı Fabrikasıdır... Ürünü Görüntüle → komütasyon gürültüsünü düşük tutan sinüzoidal yönelimli tasarımın pratik bir örneğidir.
Motor kontrol algoritmaları yalnızca blok diyagramdan seçilmemelidir. Önce aracınızın görev döngüsünü, hız aralığını, gürültü bütçesini ve düşük hız gereksinimlerini ayarlayın, ardından kontrol cihazlarını bu hedeflerle karşılaştırın. Altı adım bir fan için son derece yeterlidir, FOC çoğu çekiş uygulaması için doğru başlangıç noktasıdır ve sensörsüz gözlemciler, hız aralığı izin verdiğinde maliyet tasarrufu sağlayan bir araçtır. En iyi denetleyici, algoritması, güç aşaması ve uygulama desteği ürününüzün gerçek işletim profiliyle eşleşen denetleyicidir.
SONRAKİ:Tork Kontrolü Açıklaması: BLDC Motor Kontrol Cihazı Seçimi için Pratik Bir Kılavuz
İşbirliğiyle ilgileniyor musunuz veya sorularınız mı var?
olarak Özel Kalıcı Mıknatıslı Senkron Motor Kontrol Cihazları Üreticileri ve Çin'de Kalıcı Mıknatıslı Motor Kontrolörleri Tedarikçileri, Kalıcı mıknatısın tahrik kontrolüne odaklanmak senkron motorlar ile güvenli ve yeterli bir Seyahat araçlarının elektrifikasyonu için güç kaynağı.
- [email protected]
- +86-170 9191 9800
- Oda 123A, No. 1000 Ziyue Yolu, Minhang Bölgesi, Şanghay, Çin
Telif hakkı © Shanghai APT Power Technology Co., Ltd.All rights reserved