Elektronik Hız Kontrol Cihazları Nasıl Çalışır? ESC'nin Sinyal Zincirinin İçinde
48 V'luk bir akü paketi, bir sabit DC voltajı sağlar. Elektrikli bir scooter üzerindeki bir motorun düz bir yolda hala yaklaşık 3.200 rpm'yi tutması, yüzde 12'lik bir eğimde yaklaşık 280 rpm'ye düşmesi ve talep üzerine geri gitmesi gerekiyor. Pil ile sargılar arasındaki bir şeyin ne kadar akımın, hangi yönde ve ne kadar süreyle akacağına karar vermesi gerekir.
Bu cihaz elektronik hız kontrol cihazıdır. Pilin sabit DC'sini üç fazlı bir çıkışa dönüştürerek ve bu çıkışı saniyede binlerce kez değiştirerek çalışır. Motorun gördüğü ortalama voltaj, görev döngüsüyle birlikte yükselir ve düşer ve motorun kendi endüktansı, bu hızlı darbeleri düzgün akıma dönüştürür. Tork akımı takip eder ve hız, motor torkunun yük torkuyla buluştuğu yerde belirlenir. ESC'nin içindeki diğer her şey bunun güvenli ve tekrarlanabilir bir şekilde gerçekleşmesini sağlamak için mevcuttur.
DC Nasıl Üç Fazlı Rotasyona Dönüşür?
Fırçasız bir motor, iki terminale uygulanan DC'de çalışmayacaktır. Statoru üç fazlı sargılar taşır ve rotoru daimi mıknatıslar taşır, bu nedenle stator alanının rotoru yerinde tutmak yerine ileriye doğru çekmesini sağlamak için akımın fazlar arasında sırayla hareket etmesi gerekir.
Komutasyon: rotorun önünde kalmak
Komütasyon, hangi faz çiftine enerji verileceğini seçme eylemidir. Altı adımlı komütasyonda, her elektrik devri altı duruma bölünür ve kontrolör, her durum için bir yüksek taraf ve bir alçak taraf anahtarını açarak her 60 elektrik derecesinde bir ileri adım atan bir alan üretir. Eğer komütasyon rotorun gerisinde kalırsa tork çöker ve akım yükselir. Çok ileri giderse ekstra akım tork yerine ısıya dönüşür.
Sensörlü ve sensörsüz konum geri bildirimi
Üç Hall sensörü, mutlak rotor konumunu bildirir; bu, tam yük altında hareketsiz halden başlamak zorunda olan bir robot şasisi için önemlidir. Bunun yerine sensörsüz şemalar, enerji verilmeyen fazda indüklenen geri EMF'yi okur ve sıfır geçişinden konumu tahmin eder. Bu, kablo demetinden üç kabloyu ve bir konnektörü çıkarır, ancak nominal hızın kabaca yüzde 5 ila 10'unun altında tahmin güvenilmez hale gelir. Alan odaklı kontrol daha da ileri giderek, ölçülen faz akımlarını dönen bir referans çerçevesine dönüştürür ve tork üreten bileşeni doğrudan düzenler.
Gaz Kelebeği Girişinden Kapı Tahrikine Sinyal Zinciri
Gaz kelebeği girişi ile motor terminalleri arasında dört fonksiyonel blok bulunur. Her birinin kendi arıza modu ve sistem performansı üzerinde kendi sınırı vardır.
Mikrodenetleyici ve kontrol döngüsü
Mikrodenetleyici, saha odaklı bir uygulamada genellikle saniyede 8.000 ila 20.000 kez faz akımını, veri yolu voltajını, gaz kelebeği konumunu ve rotor konumunu örnekler. Önce hızlı akım döngüsünü çalıştırır, daha yavaş bir hız veya tork döngüsünü bunun etrafına sarar ve sonucu üç görev döngüsü değerine dönüştürür. Kısma haritalaması, akım sınırları, rejeneratif frenleme gücü ve hata eşiklerinin tümü bu katmanda bulunur.
Kapı sürücüsü ve MOSFET köprüsü
Kapı sürücüsü, düşük voltaj mantığını MOSFET'in ihtiyaç duyduğu 10 ila 15 V'luk salınım gücüne çevirir ve bir bacaktaki her iki anahtarın aynı anda iletilmesini engeller. Ölü zaman, yani yüksek tarafın kapatılması ile alçak tarafın açılması arasındaki kasıtlı boşluk aralığı tipik olarak 0,3 ila 1 mikrosaniyedir. Çok kısa ve içinden geçen akım köprüyü yok eder; çok uzun ve düşük hızda tork ve verimlilik zarar görür.
Altı MOSFET, iletim kaybının açık direnç ve akımın karesi ile ölçeklendiği, anahtarlama frekansı, veri yolu voltajı ve kapı şarjı ile anahtarlama kaybı ölçeklerinin olduğu üç fazlı köprüyü oluşturur. Paralelleme cihazları, yalnızca geçit döngüleri eşleştiğinde direnci azaltır. Aksi halde bir cihaz komşularına göre daha fazla akım taşır ve ilk önce arızalanır.
Akım algılama ve koruma
Şönt dirençler veya Hall etkisi sensörleri faz akımını ölçer, böylece kontrol döngüsünün düzenleyecek gerçek bir şeyi olur ve aynı sinyaller aşırı akım, aşırı gerilim ve aşırı sıcaklık korumasını besler. İyi niyetli bir kontrolör, manevranın ortasında motoru kesmek yerine sıcaklık arttıkça akımı kademeli olarak geri katlar.
Görev Döngüsü, PWM ve Önemli Sayılar
Hız kontrolü görev döngüsü kontrolüdür. Veriyolu 48 V'taysa ve görev döngüsü yüzde 50 ise, motor ortalama 24 V görür. Anahtarlama frekansı, akım dalgalanmasını pratik bir bant içinde tutacak kadar yüksek ve anahtarlama kaybını yönetilebilir tutacak kadar düşük seçilir. Birkaç yüz mikrohenrilik faz endüktansına sahip 48 V'luk bir sürücüde, 16 kHz ila 20 kHz, dalgalanmayı genellikle nominal akımın yüzde 10 ila 20'sine yakın tutar.
| Parametre | Neleri etkiler | Pratik aralık |
|---|---|---|
| PWM anahtarlama frekansı | Akım dalgalanması, duyulabilir gürültü, anahtarlama kaybı | 16 ila 20 kHz |
| Kontrol döngü hızı | Tork tepkisi, stabilite marjı | 8 ila 20 kHz |
| Sürekli faz akımı | Seyir torku, kararlı durum ısıtması | En yüksek derecelendirmenin yüzde 60 ila 80'i |
| Tepe akımı, 10 sn | Hızlanma ve durma torku | 1,5 ila 2 kez sürekli |
| Veri yolu voltajı boşluğu | Rejeneratif frenleme, yük boşaltma | Nominal veriyolunun 1,25 ila 1,5 katı |
| Ölü zaman | Düşük hız verimliliğine karşı atış riski | 0,3 ila 1 mikrosaniye |
| Kapı direnci | Anahtarlama hızı, zil sesi, EMI | 2 ila 10 ohm |
Tabloyu bir spesifikasyondan ziyade bir dizi ödünleşim olarak okuyun. Anahtarlama frekansını yükseltmek dalgalanmayı azaltır ve sürücüyü sessizleştirir, ancak aynı zamanda anahtarlama kaybını ve ısıyı da artırır. Ölü zamanın genişletilmesi köprüyü korur, ancak düşük görev döngüsünde çıkış voltajını bozar, bu da zorlu başlatma ve ekstra düşük hızda ısınma olarak kendini gösterir.
Bir Kontrol Cihazını Tahminde Bulunmadan Bir Motorla Eşleştirme
En yaygın boyutlandırma hatası, motorun etiket gücüne göre kontrol cihazı seçmektir. Motorlar mekanik çıktıya göre derecelendirilir; kontrolörler faz akımı ve bağlantı sıcaklığı ile sınırlıdır. 1 kW'lık bir motor, seyir akımı 12 A'ya yakın olmasına rağmen, dinlenme halinden sert bir başlangıç sırasında 48 V'ta 40 A faz akımı çekebilir. Seyir akımı için değil, başlangıç için boyut ve üç sayıyı birlikte kontrol edin:
- 25 C'de değil, beklenen ortam sıcaklığında sürekli faz akımı.
- Rejeneratif frenleme ani artışı için boşluk payına sahip bara voltaj aralığı.
- Termal yol: soğutucu alanı, hava akışı ve tepe akımının ne kadar süreyle sürdürülebileceği.
Yayınlanan eşleştirme tabloları bu tahminlerin çoğunu ortadan kaldırır çünkü hangi kontrol cihazı ve motor kombinasyonlarının akım, gerilim ve montaj için halihazırda karakterize edildiğini belirtirler.
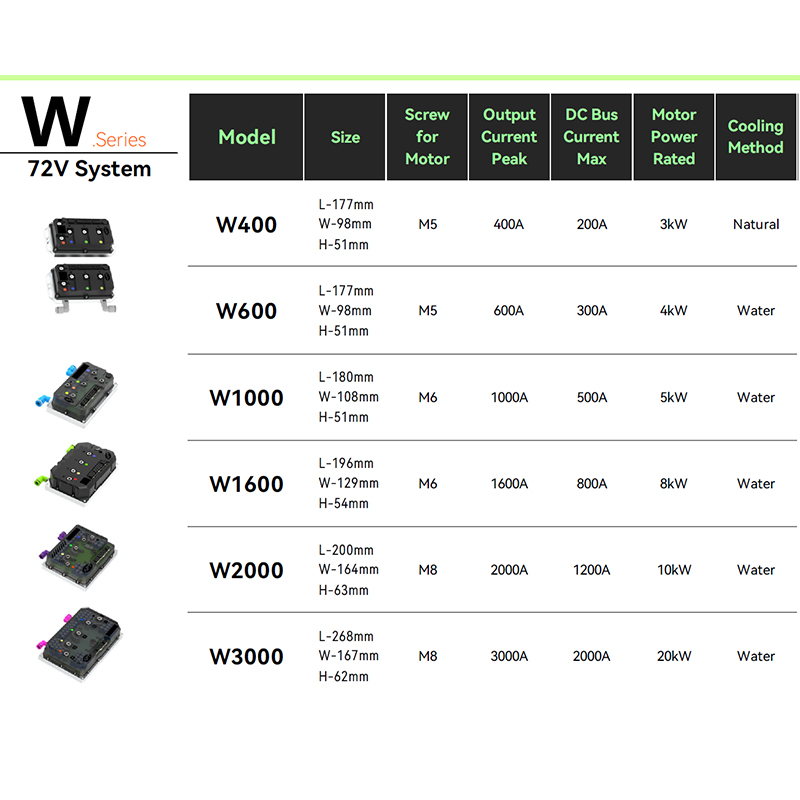
 APT Kontrol Cihazı ve Motor Eşleştirme Şeması APT kontrolörlerini ve motorlarını güç, tork, hız ve verimlilik açısından elektrikli araçlara yönelik protokol hususlarıyla eşleştirmek için B2B eşleştirme tavsiyesi. Ürünü Görüntüle →
Firmware, Protokoller ve Ayarlama
Aynı güç kademesine sahip iki kontrolör çok farklı davranabilir. Giriş protokolü ilk farktır: PWM ve analog girişler basit ve düşük gecikmelidir, UART parametre ayarlama ve telemetriye uygundur ve CAN veri yolu denetleyicinin, pil yönetim sisteminin ve araç kontrol ünitesinin durumu paylaşması gereken araçlara uyar.
İkinci fark ürün yazılımıdır. Gaz kelebeği eğrileri, akım rampaları, rejeneratif frenleme profilleri, en yüksek hız için alan zayıflatma ve hata giderme davranışının tümü yazılım kararlarıdır ve modern motor kontrol cihazlarında yazılımın rolü, güç aşamasının kendisiyle eşleşecek şekilde büyümüştür. İlk prototip bir tepede durduktan sonra değil, platforma çıkmadan önce parametre setini isteyin.
Termal Gerçeklik ve Güvenilirlik Sınırları
Veri sayfası akım değerleri genellikle 25 C'lik bir ortam ve 80 C'ye yakın bir MOSFET kasasının tutulduğunu varsayar. Bir yaz öğleden sonra kapalı bir muhafazanın içinde her iki durum da geçerli değildir. İletim kaybı sıcaklıkla birlikte artar çünkü açık direnç artar, bu da kaybı tekrar artırır; değer kaybı olmadan bu döngü kaçar. Pasif olarak soğutulan bir kontrol cihazı için pratik değer kaybı genellikle ana akımın yüzde 30 ila 40 altındadır. Kapasitörler, MOSFET parça numarasını değil, dalgalı akım değerleri ve 105 C'deki nominal ömürleri gerçek servis aralığını belirlediğinden, aynı ilgiyi hak ederler.
Rahatsız edici açmaları tolere edemeyen uygulamalar için sıcaklık ve yük karşısında stabilite, ilk sayfadaki en yüksek rakamdan daha önemlidir.
APT A8 Yüksek Kararlılık Fırçasız DC Motor Kontrol Cihazı Dronlar, robotlar ve hafif EV'ler için FOC, CAN, Bluetooth ve 30 kW tepe noktasına sahip, karakteristik, yüksek stabiliteye sahip fırçasız DC motor kontrol cihazı. Ürünü Görüntüle → Satın Almadan Önce Neleri Kontrol Etmelisiniz?
- En kötü durumda faz akımı: tam yükte başlatma, maksimum derece, en yüksek ortam.
- Pilinizin gerçekte göreceği rejeneratif artış da dahil olmak üzere veri yolu voltajı penceresi.
- Kontrol arayüzü: Araç zaten CAN konuşuyor mu, yoksa PWM işi yapacak mı?
- Termal tasarım: soğutucu alanı, hava akışı yolu ve montaj yönü.
- Koruma ve raporlama: aşırı akım, aşırı gerilim, aşırı sıcaklık ve arızaların günlüğe mi kaydedildiği yoksa yalnızca sinyalle mi bildirildiği.
- Destek: parametre dokümantasyonu, cihaz yazılımı güncelleme yolu ve tedarikçinin motorunuzu kontrol cihazıyla karakterize edip etmeyeceği.
yayınlayan tedarikçiler karakterize edilmiş kontrolör aralığı ve eşleştirme kılavuzu, takımlama işlenmeden önce bu son noktanın doğrulanmasını çok daha kolay hale getirir.
APT R5 Hızlı Tepkili Fırçasız DC Motor Kontrol Cihazı Robotik, otomasyon ve mini EV'ler için 5 kW nominal, 12 kW tepe noktası, CAN ve FOC'ye sahip, hızlı tepki veren fırçasız DC/PMSM denetleyicisi. Ürünü Görüntüle → Kısa Versiyon
- ESC, sabit DC'yi anahtarlamalı üç fazlı çıkışa dönüştürür ve görev döngüsü, ortalama voltajı ve dolayısıyla hızı ayarlar.
- Komutasyon, stator alanını rotorun önünde tutar; Hall sensörleri düşük hızları yönetir, geri EMF tahmini ise seyir işlemlerini yönetir.
- Mikrodenetleyici, kapı sürücüsü, MOSFET köprüsü ve akım algılamanın her biri sisteme kendi limitlerini empoze eder.
- En kötü durumda faz akımına göre boyutlandırın, ardından ürünün gerçekten göreceği ortam sıcaklığına göre azaltın.
- Donanım yazılımı ve parametre erişimi, sürücü davranışını anahtar parça numaralarından çok daha fazla şekillendirir.
SONRAKİ:Alan Zayıflaması Açıklandı: Motor Kontrol Cihazları Hızı Temel Değerin Ötesine Nasıl İlerletir?
İşbirliğiyle ilgileniyor musunuz veya sorularınız mı var?
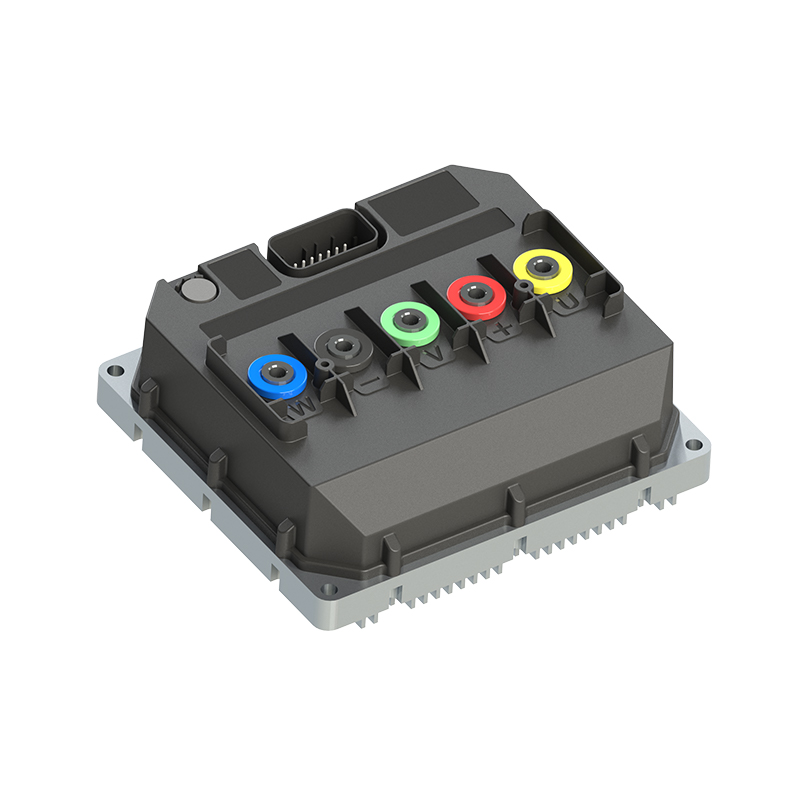
olarak Özel Kalıcı Mıknatıslı Senkron Motor Kontrol Cihazları Üreticileri ve Çin'de Kalıcı Mıknatıslı Motor Kontrolörleri Tedarikçileri, Kalıcı mıknatısın tahrik kontrolüne odaklanmak senkron motorlar ile güvenli ve yeterli bir Seyahat araçlarının elektrifikasyonu için güç kaynağı.
- [email protected]
- +86-170 9191 9800
- Oda 123A, No. 1000 Ziyue Yolu, Minhang Bölgesi, Şanghay, Çin
Telif hakkı © Shanghai APT Power Technology Co., Ltd.All rights reserved